 OpenLogi
SmartShift
在自由滚动与棘轮之间切换鼠标滚轮,并在设备支持时设置自动脱开与阻力。
在 指针(Pointer)标签页使用 SmartShift,控制鼠标滚轮的自由滚动和棘轮模式。OpenLogi 使用 HID++ 0x2111 smartShiftEnhanced,也支持较早的 0x2110 smartShiftWheel。
在 GUI 中
选中鼠标,然后打开 指针(Pointer)。设备上报该功能时,才显示 SmartShift 控件:
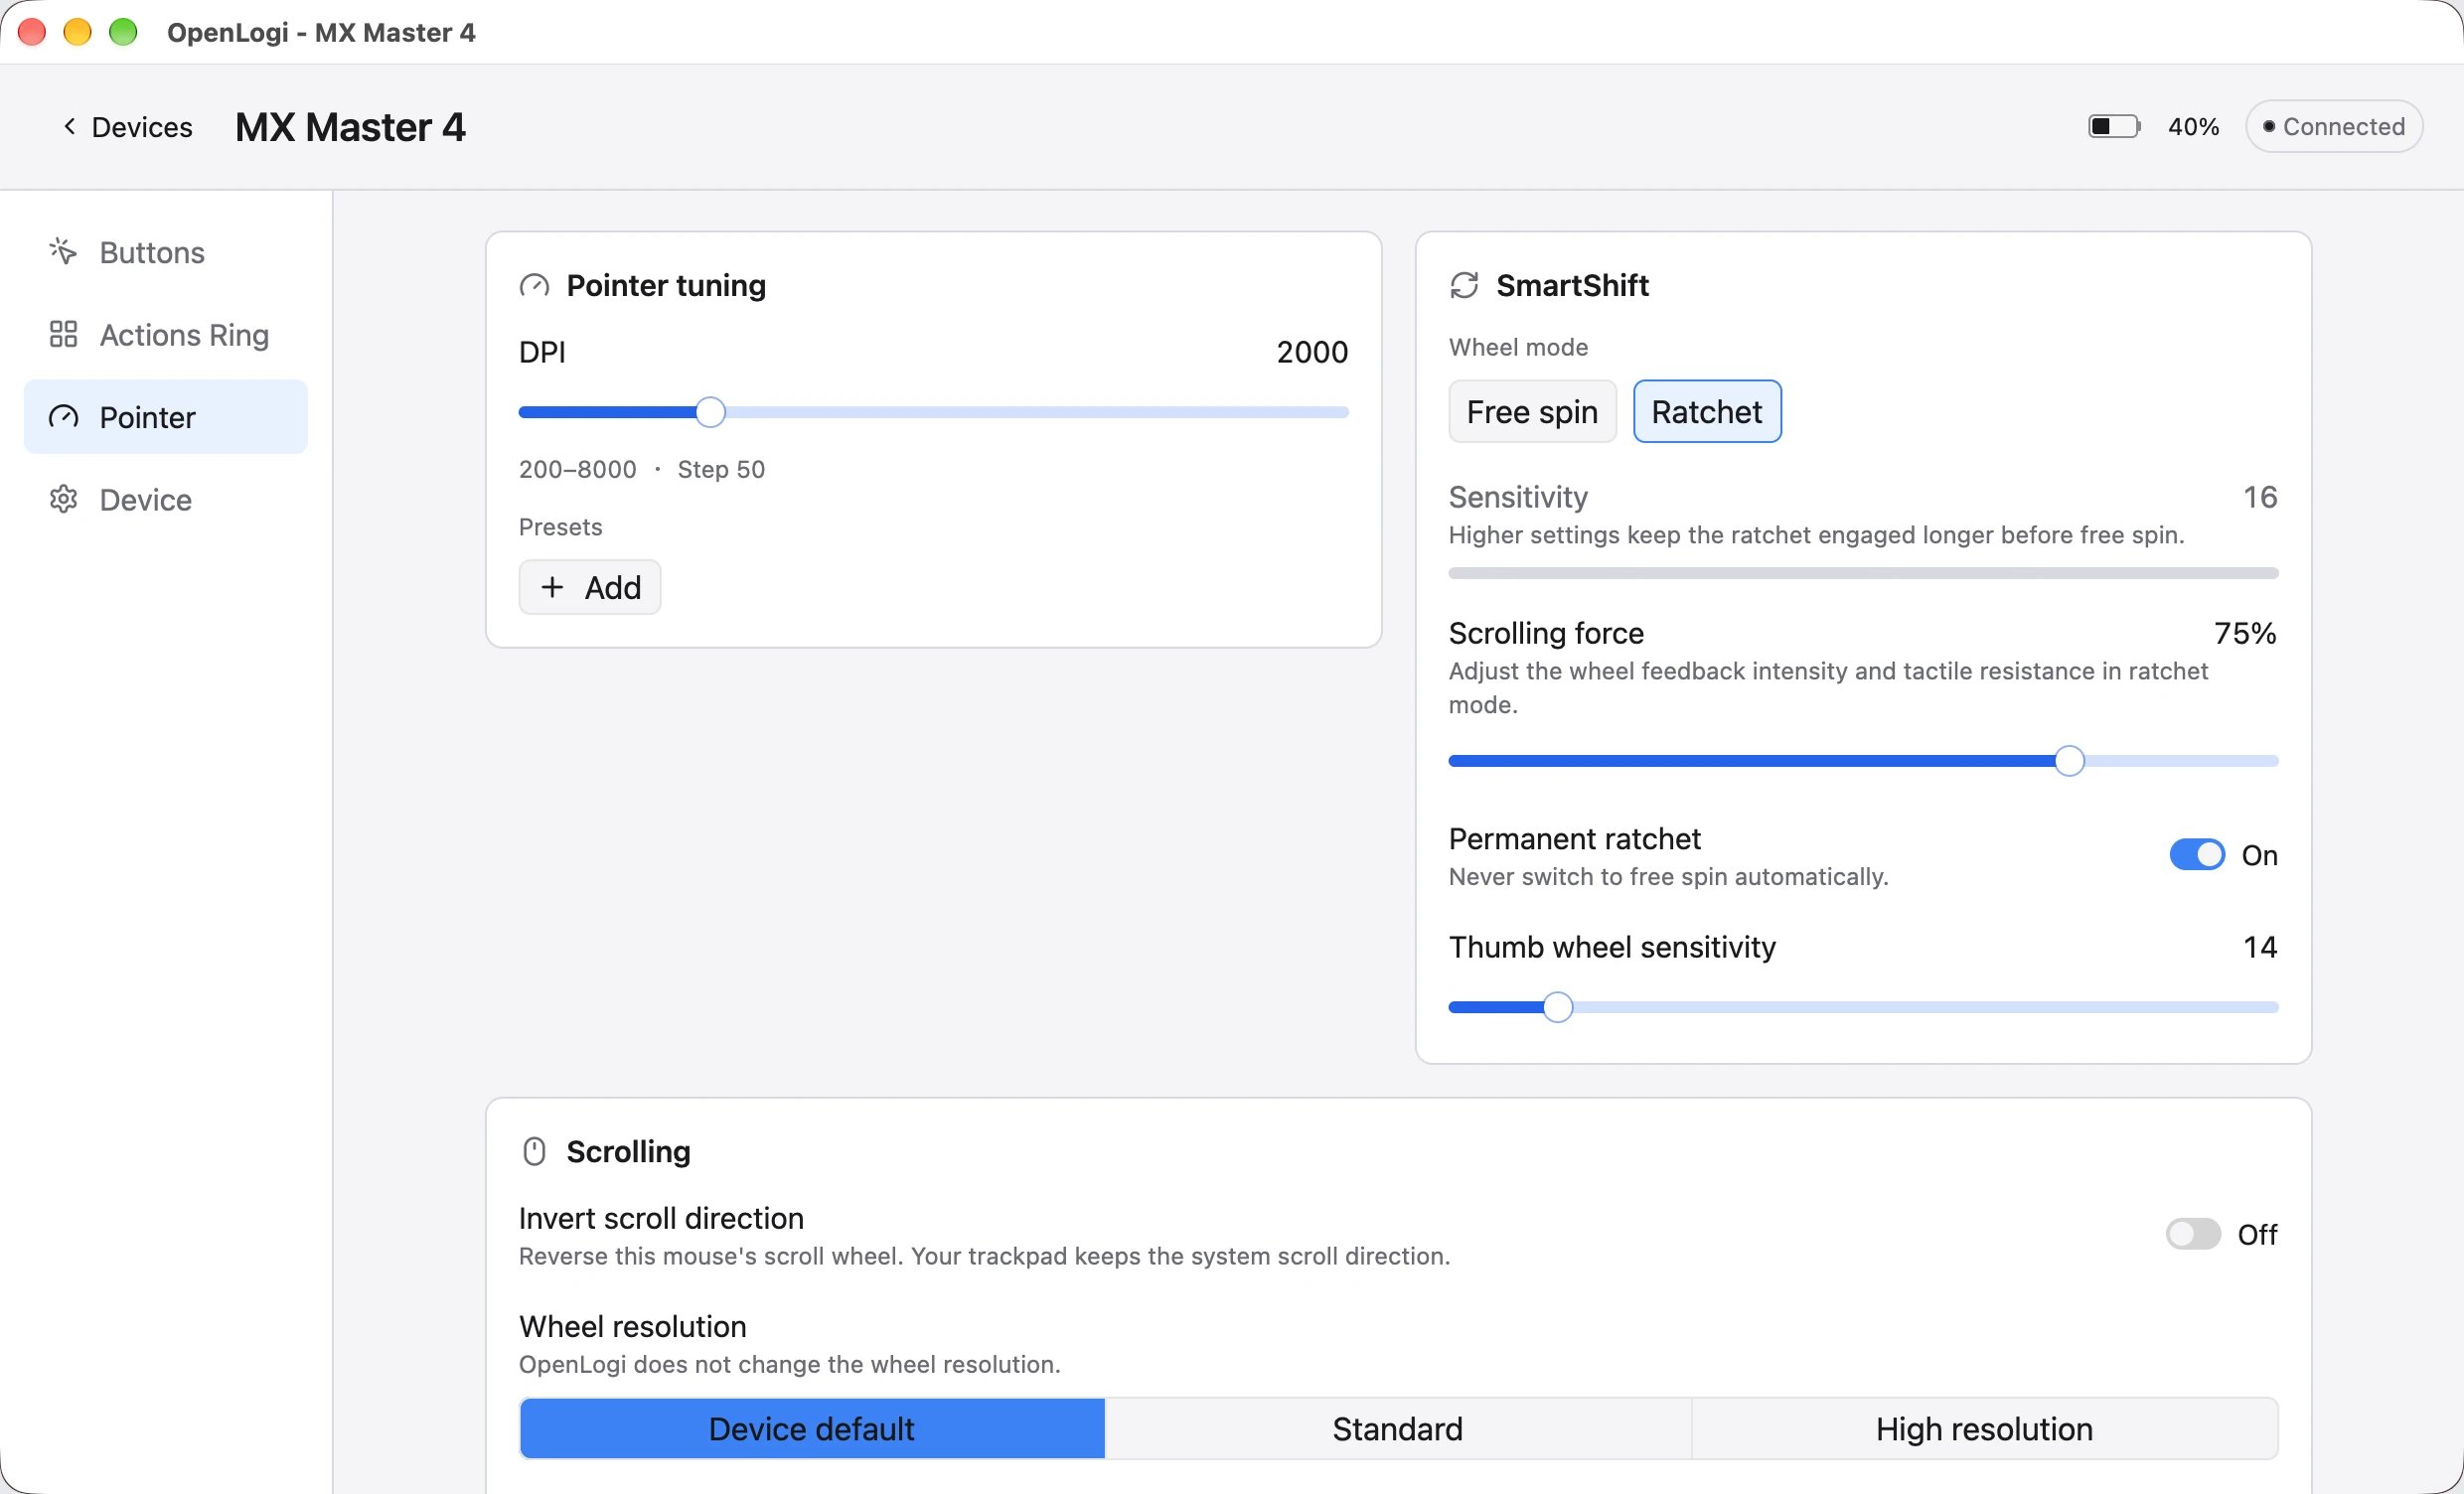
- 滚轮模式(Wheel mode)在 自由滚动(Free spin)和 棘轮(Ratchet)之间切换。
- 切换灵敏度(Sensitivity)设置棘轮脱开的阈值。GUI 范围是
8~50,默认值是16。值越高,棘轮保持的时间越长。只有棘轮模式且未启用永久棘轮时,才能使用滑块。 - 滚动阻力(Scrolling force)将可调棘轮扭矩设为滚轮最大作用力的
1%~100%。仅当0x2111上报TUNABLE_TORQUE时才显示。自由滚动模式下,该控件不可用。 - 永久棘轮(Permanent ratchet)会让滚轮在任意速度下保持棘轮状态。只有棘轮模式下才可用。
- 拇指滚轮灵敏度(Thumb Wheel Sensitivity)是每设备覆盖值。详见滚动。
面板打开时,OpenLogi 会读取当前状态。设备离线时,界面显示 SmartShift 不可用。读取等待期间,界面显示 正在读取 SmartShift 设置…。读取失败时,可点击 无法读取 SmartShift,请点击重试。
写入确认
自 v0.8.14 起,OpenLogi 会在每次 SmartShift 写入后读取设备。只有返回的模式、auto_disengage 和 tunable_torque 与请求状态相同时,OpenLogi 才将写入标记为已确认。返回不同值或读取失败时,OpenLogi 将写入标记为失败。
在配置中
OpenLogi 将 SmartShift 保存在物理设备键下:
schema_version = 9

[devices."unit:6be9d300".smartshift]
mode = "ratchet"
auto_disengage = 16     # 8~254;255 表示永久棘轮
tunable_torque = 50     # 1%~100%;不支持时省略
GUI 为 auto_disengage 提供 8~50。已保存配置接受 8~254,255 表示永久棘轮。设备将这些设置保存在易失性内存中,所以代理会在设备重新连接后重新应用已保存状态。
命令与 API
在支持可调扭矩的鼠标上,使用诊断命令设置 滚动阻力(Scrolling force):
openlogi diag smartshift --torque 60--torque 接受 1~100 的百分比。openlogi api smartshift 的结果将 tunable_torque 作为 1~100 的百分比返回。设备不支持可调扭矩时,该字段为 null。同一结果还将 auto_disengage 作为整数返回。
状态: macOS、Linux 和 Windows。SmartShift 使用 0x2111 smartShiftEnhanced 或 0x2110 smartShiftWheel。滚动阻力(Scrolling force)要求 0x2111 上的 TUNABLE_TORQUE。